

10 月 29 日,RoboScience机器科学作为腾讯云战略合作伙伴受邀出席 2026 腾讯全球数字生态大会,并在现场重磅首秀 Visics-Agent桌面整体智能体。在展台上,Visics-Agent 充分展现了其长程规划、长程记忆与主动交互能力,让用户以自然语言即可指挥机器人自主完成真实长程任务;与此同时,另一展台则上演了“一脑换多手”的丝滑切换——云端具身大模型Visics驱动不同构型的灵巧手完成抓取,跨本体切换仅需 30 秒。
大会期间,RoboScience机器科学创始人、CEO 田野也受邀发表《共享大脑,万千应用:EaaS 开启具身智能创新应用新纪元》主题演讲,围绕具身行业现况,分享以共享智能能力推动应用创新的技术路径与产业思考。
Visics-Agent桌面整理智能体与云端大脑跨本体灵巧抓取亮相双展台
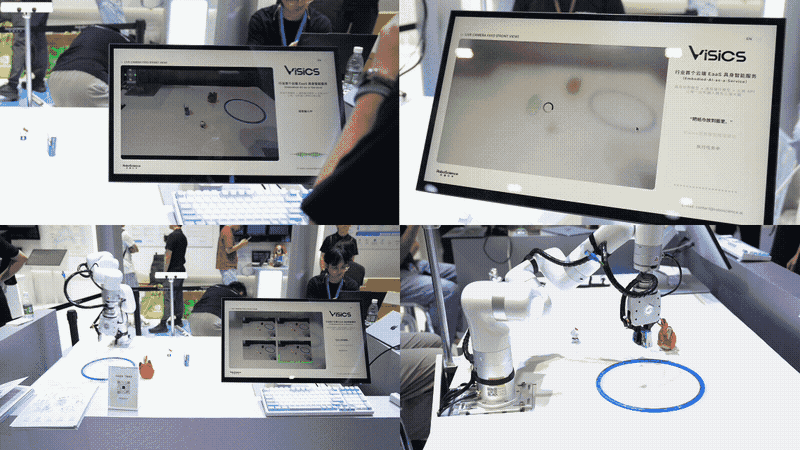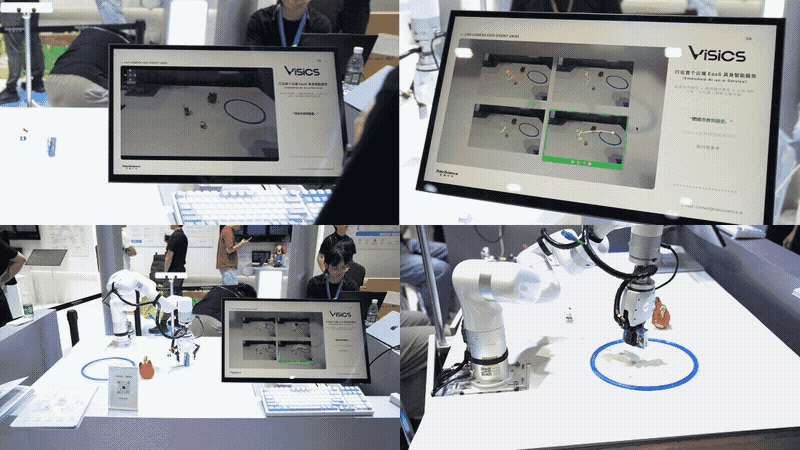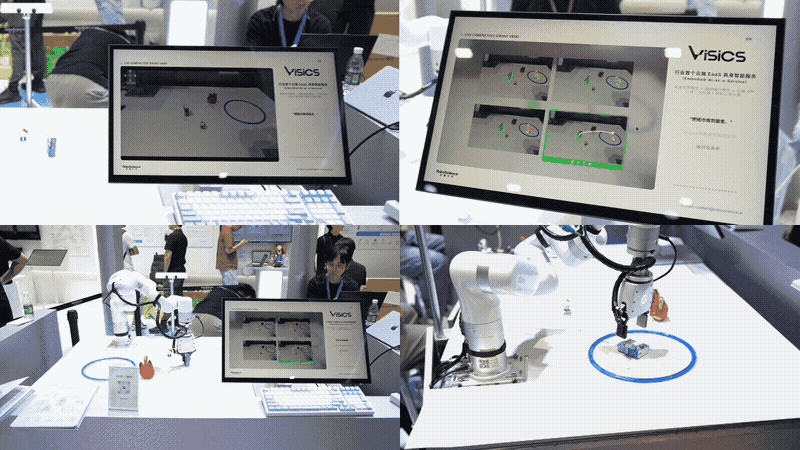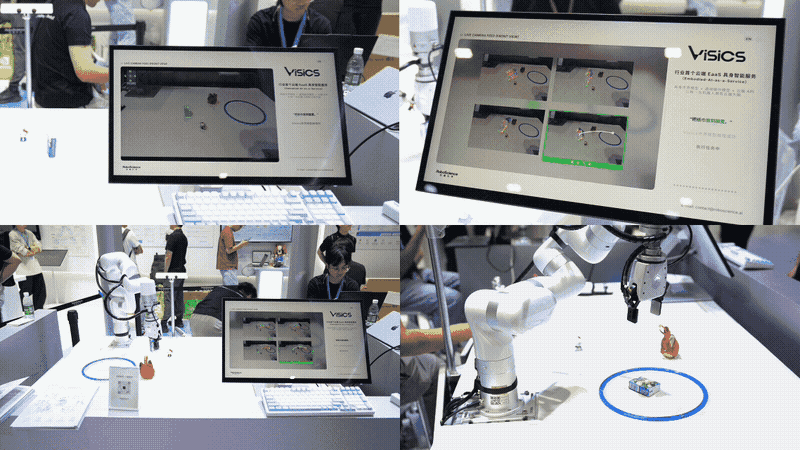
大会现场,RoboScience机器科学通过两大展台(分别位于智能制造与智慧能源展区、互联网AI应用区),重点展示Visics-Agent桌面整理智能体与云端具身大模型Visics驱动的跨本体物品抓取,直观呈现Visics从云端调用到现场执行真实任务的全过程。
具身操作正加速迈向Agent化,机器人不再只是执行预设动作的工具,而是进化为能理解意图、自主决策的智能体。Visics-Agent桌面整理智能体演示正是这一趋势的落地实践:用户只需通过自然语言提出需求,Agent即可自主识别物品并规划步骤,高效完成垃圾分拣与物品归置,全程无需任何编程。
在演示现场,面对随机摆放的香蕉玩偶、荔枝玩偶、可乐及椰汁等物品,Visics-Agent桌面整理智能体凭借敏锐的视觉识别与空间感知能力,能精准定位目标,并通过开放式对话理解用户意图。观众不仅可以用日常语言随时下达或补充要求,当遇到模糊指令时,Agent还会主动追问确认,结合上下文动态调整动作。
借助长程记忆,Visics-Agent桌面整理智能体能够沉淀用户偏好并在后续任务中持续遵循。例如,用户叮嘱“以后收拾桌子时别动这个玩偶”,此后再次执行整理任务,即便不再提醒,Visics-Agent桌面整理智能体也会自动避开该玩偶,仅归置其他物品。同时,依托强大的任务规划能力,Visics-Agent桌面整理智能体可将复杂目标拆解为连贯的操作序列。在收到“先把香蕉玩偶放进筐里,再收拾可乐瓶”的指令后,Visics-Agent桌面整理智能体会按序连续执行,并在过程中实时感知环境变化、动态修正规划。从语言理解、环境感知、任务规划到操作执行,构建了完整的具身智能闭环。
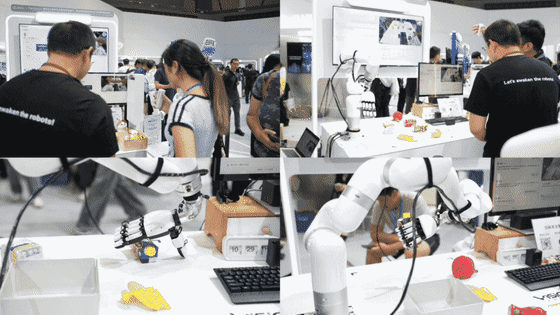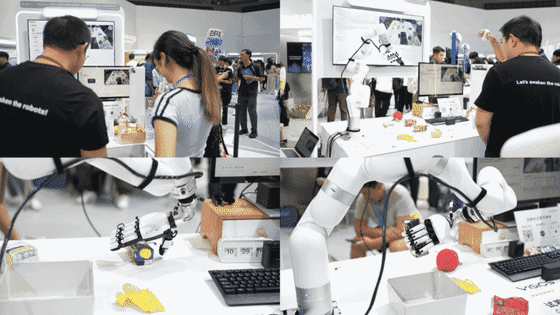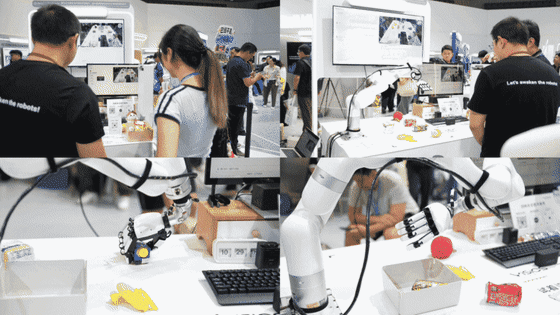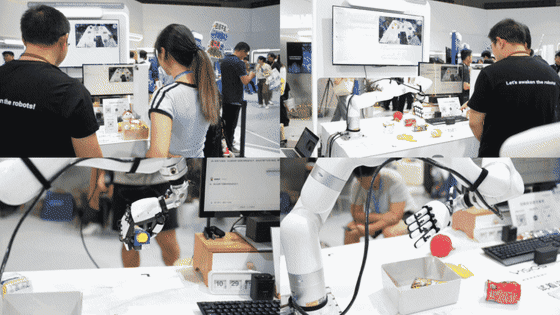
在云端世界模型Visics驱动的跨本体物品抓取演示中,用户通过自然语言下达指令,比如“把可乐放到圆圈内”。Visics确认指令后,通过API调用部署于腾讯云的具身世界模型与通用操作模型,对视觉信息与自然语言指令进行联合理解与推理,实时生成操作策略,驱动灵巧手完成任务。
同时,云端通用具身大模型Visics支持不同构型灵巧手30秒快速切换,并同步开放了世界模型的推理过程。屏幕以3D点云动态轨迹实时呈现多种推理结果:模型识别出物体方位,分别推演出将各类物品送达指定位置的运动轨迹,并从中选取成功率最高的一条,交由下层操作模型付诸执行。可视化呈现的不是执行结果,而是决策过程本身——模型如何评估空间关系、如何在四条候选轨迹中完成取舍。该展台直接展示了Visics跨本体、跨物体、跨任务的三大泛化能力。
从共享大脑到万千应用,以标准化交付拓展创新空间
在腾讯云举办的智能制造与智慧能源专场上,RoboScience机器科学创始人、CEO田野分享《共享大脑,万千应用:EaaS开启具身智能创新应用新纪元》主题演讲。田野指出,从个人计算机、互联网到云计算与大模型,底层能力的标准化与广泛调用,为应用生态繁荣创造了条件。而在具身智能领域,现阶段本体层、智能层、数据层彼此掣肘,仍然制约着具身智能的应用拓展。
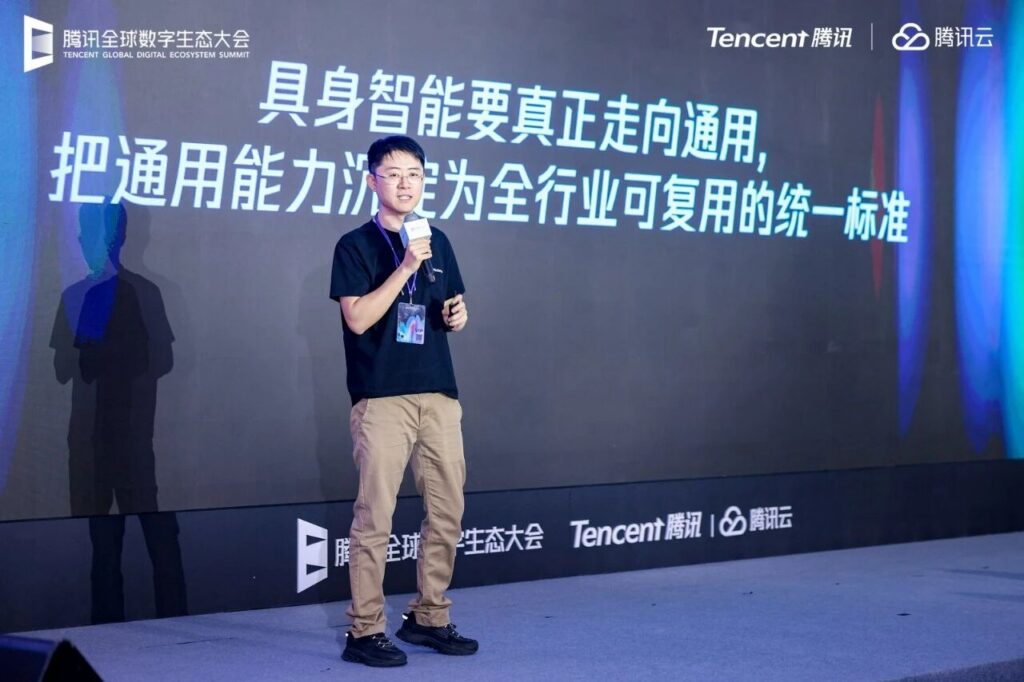
田野认为,机器人本体需要保持多元,根据不同的场景采用不同构型的机器人,才是最符合经济效益的做法。因此:行业需要建立能够跨越硬件差异的通用智能底座,让不同本体共享模型能力,并通过标准化服务降低开发门槛。
围绕这一目标,RoboScience机器科学从数据层、模型层进行协同创新。在数据层,RoboScience机器科学以自研物理仿真引擎RoboMirage与视频数据管线支撑规模化训练。从底层求解器入手,无论是刚性与柔性材料的耦合、极薄物体间的复杂接触力,还是类似“拉扯橡皮筋”这类连真机遥操都难以完成的高难度动作,都能在RoboMirage中实现高精度模拟,为机器人源源不断生成真实、低成本的训练数据。这一路线将传统的昂贵真机模式,快速扩展(Scale)至万亿级的仿真数据与千万小时级的高质量互联网视频数据。
在模型层,得益于创新性的VLOA技术架构,RoboScience机器科学自研的通用具身大模型Visics成为全球首个云端通用具身大模型。2026年7月,RoboScience机器科学与腾讯云达成战略合作,共同打造行业首个云端EaaS(Embodied-AI-as-a-Service,具身智能即服务)。Visics通过云端API形式面向开发者开放调用,开发者无需从零训练具身模型,也无需自行搭建完整的数据与算力体系,即可调用具身智能能力,并将其接入不同类型的机器人本体和具体任务。
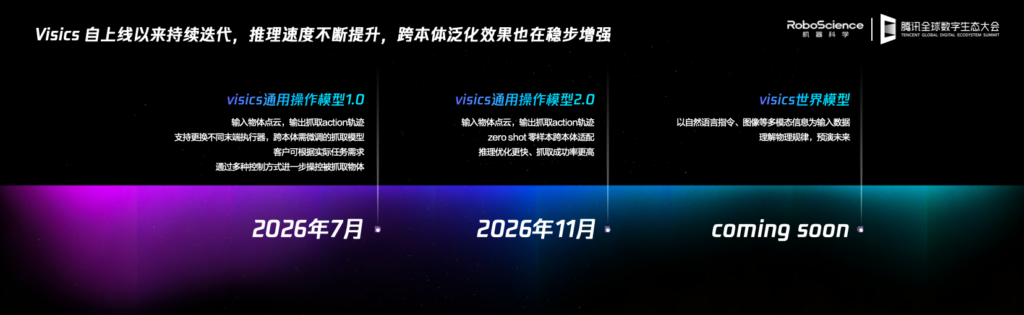
此外,田野还介绍了Visics的迭代路线:今年7月,第一代通用操作模型V1.0发布,支持更换不同末端执行器、跨本体需微调抓取模型,客户可根据实际任务需求,通过多种控制方式进一步操控被抓取物体;11月,将发布的Visics 2.0将进一步实现跨本体零样本泛化,推理更快、抓取成功率更高。后续,EaaS还将上线具身世界模型,支持自然语言任务输入,推动模型能力从物品抓取向更丰富的物理操作任务拓展。
从云端世界模型的实时推理,到Visics-Agent的自主决策与灵巧执行,此次参会不仅验证了RoboScience机器科学与腾讯云战略合作的深厚潜力,更勾勒出具身智能规模化落地的清晰路径。RoboScience机器科学将持续进化“共享大脑”,赋能千行百业的本体方、场景应用方,真正开启具身智能的万千应用新纪元。