RoboMirage 高精度通用物理仿真平台
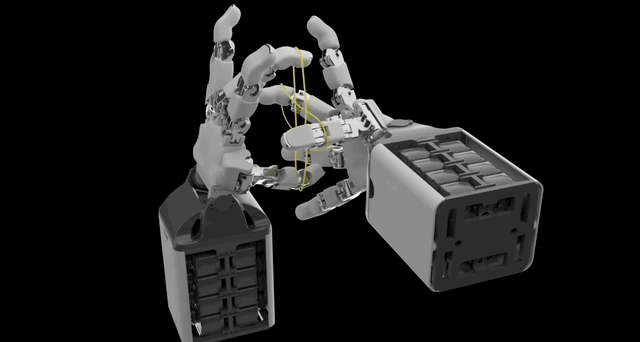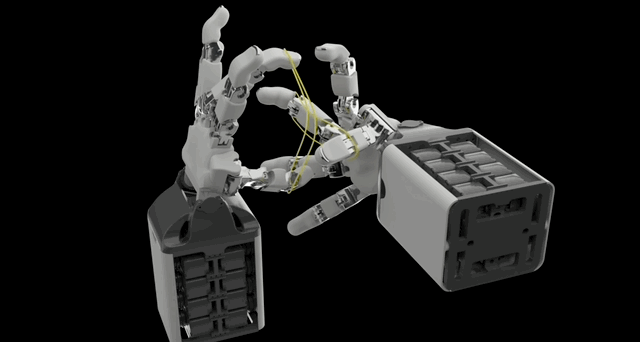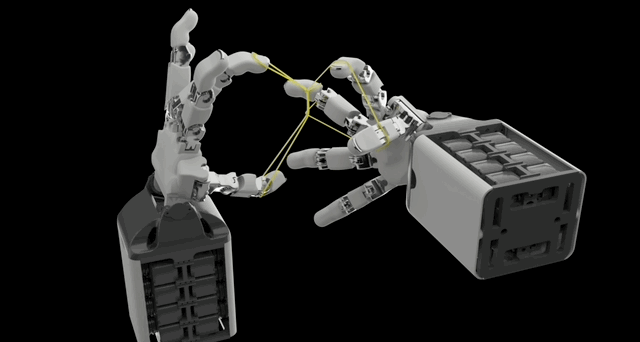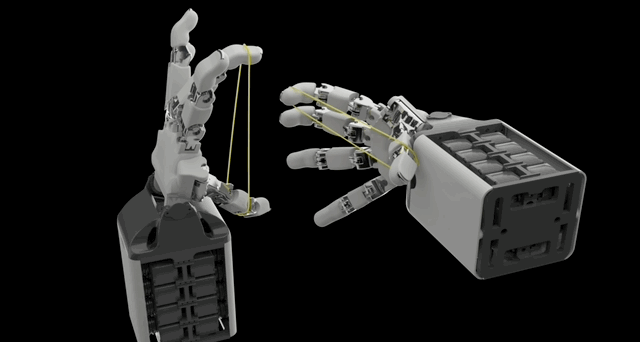
全物体类型兼容的可扩展接触建模框架 支持刚体、1D/2D/3D 可形变体、多关节结构及各种机器人末端执行器的多样接触,具备强耦合仿真能力,
兼容未来可微仿真与高精度训练需求,且允许用户自定义扩展功能,为多样化场景提供灵活适配的底层架构。
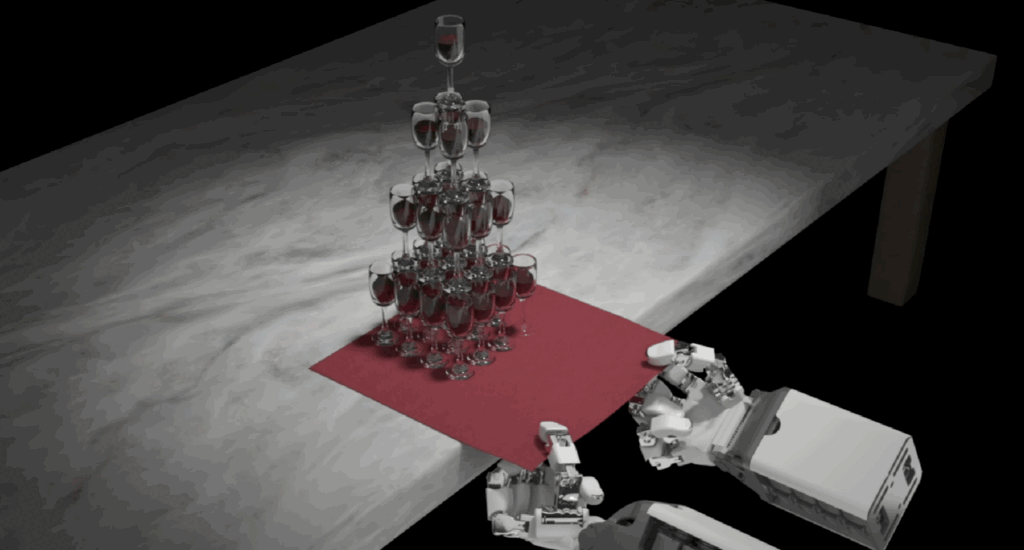
高精度的多体动力学仿真能力 高精度、无穿透且时间一致性的接触力仿真,支持刚体、软体及复杂接触的强耦合动力学模拟
(如复杂布料与机器人末端执行器的强耦合互动),可捕捉动静摩擦、细微力变化等微观动力学细节
其精度远超传统动力学模拟器,尤其适配机器人领域的复杂仿真需求。
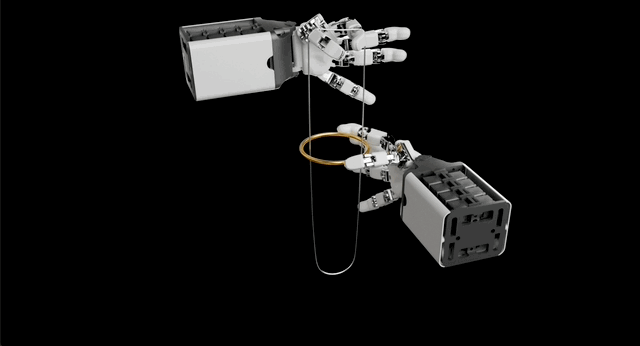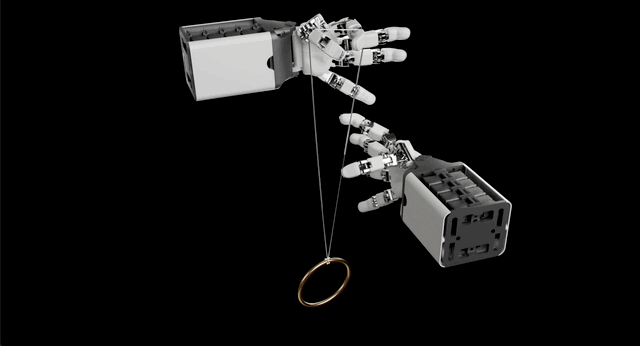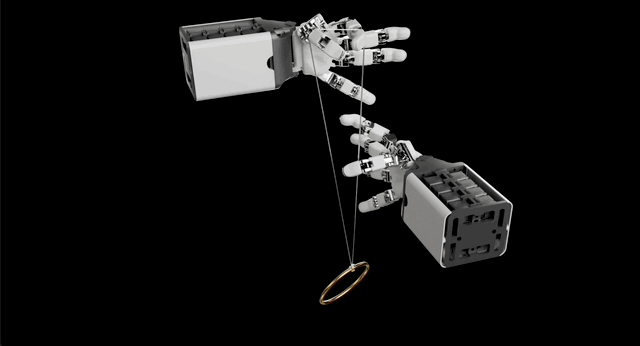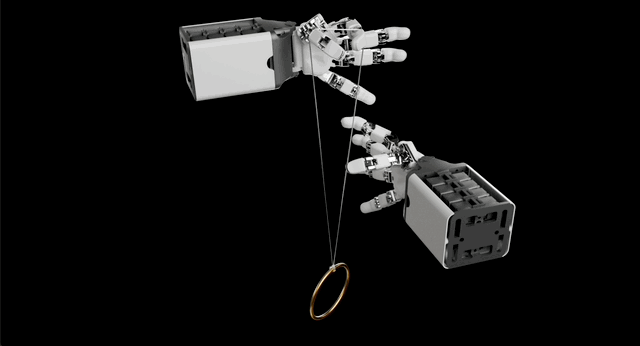
工业级稳定算法保障 依托隐式积分,凸优化方法等严格数学理论准确求解介质力学问题,从算法层面确保仿真过程的稳定性与时间一致性,
捕捉每一个动力学细节,彻底解决穿模问题,可满足装配、抓取等工业级任务对仿真可靠性的严苛要求,为复杂场景提供持续稳定的运行保障。
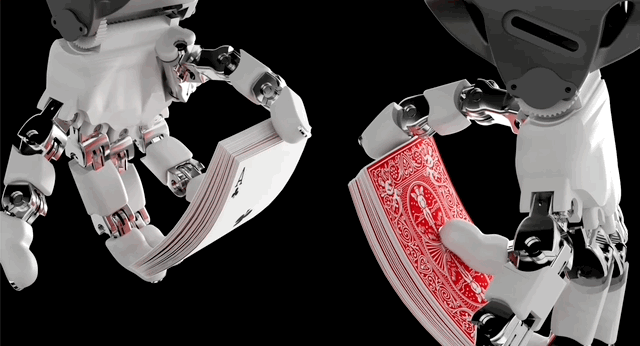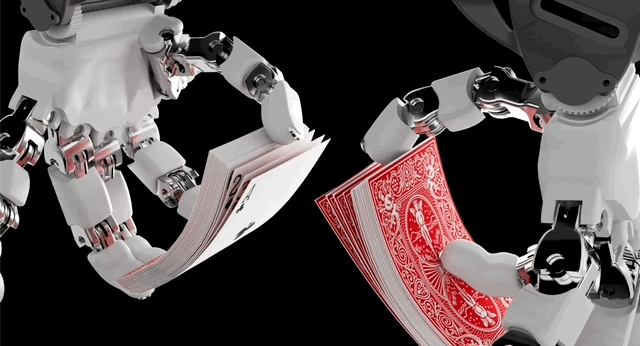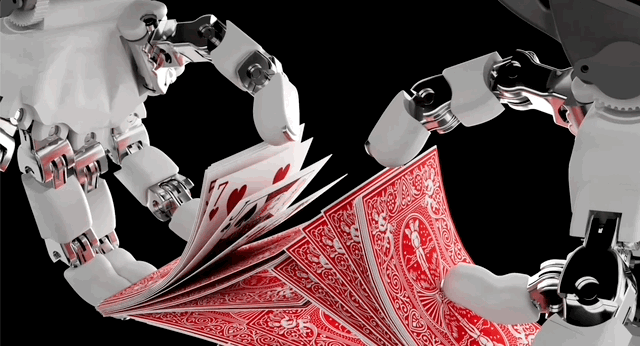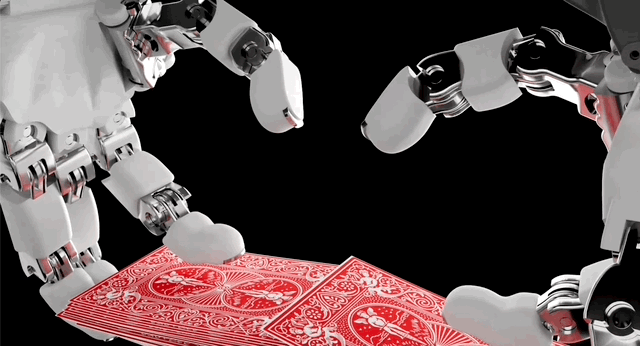
Pythonic 设计,简单易用 框架设计注重用户体验,接口友好,易于上手,方便开发者快速集成与定制,助力高效仿真开发。
先进的 GPU 驱动异构加速技术 充分利用 GPU 大规模并行计算能力,结合数据导向编程,实现工业级精度下的高性能快速仿真,
显著优于传统有限元分析及现有机器人仿真平台。