

11月3日,在亚洲国际物流技术与运输系统展览会(CeMAT ASIA)上,RoboScience机器科学携手中国知名综合智能场内物流专家与全栈式自动化解决方案提供商凯乐士科技(02729.HK),联合展示了面向“货到人”场景的具身智能自主拣选方案,打造智能物流作业新范式。
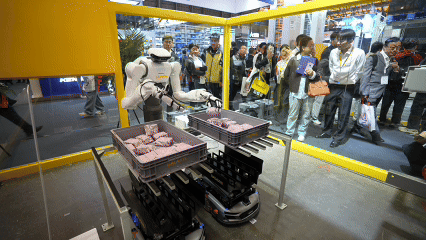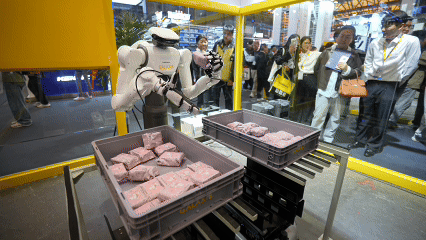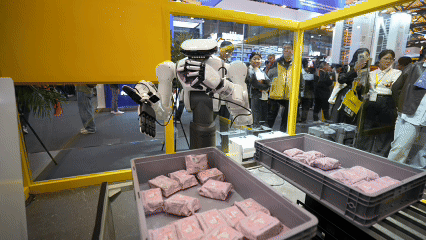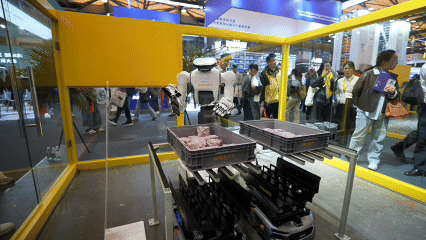
展会现场,搭载Visics通用具身大模型的机器人与凯乐士科技AGV高效协同,完整跑通了从料箱配送、商品识别抓取到订单箱放置的作业全流程。展会现场实测拣选物品横跨工业五金、快消食品、个护美妆、医疗耗材和日用百货等五大类——无论是轴承、门铃等刚性异形件,还是湿巾、创可贴等易形变的柔性软包装,RoboScience机器科学的机器人均能精准稳定抓取。整套系统作业成功率稳定在99%以上,并支持7×24小时连续运行,直观展现出通用具身智能在真实物流场景中的商业应用价值。
展会现场,搭载Visics通用具身大模型的机器人与凯乐士科技AGV高效协同,完整跑通了从料箱配送、商品识别抓取到订单箱放置的作业全流程。展会现场实测拣选物品横跨工业五金、快消食品、个护美妆、医疗耗材和日用百货等五大类——无论是轴承、门铃等刚性异形件,还是湿巾、创可贴等易形变的柔性软包装,RoboScience机器科学的机器人均能精准稳定抓取。整套系统作业成功率稳定在99%以上,并支持7×24小时连续运行,直观展现出通用具身智能在真实物流场景中的商业应用价值。
机器人与AGV协同,让“货到人”进一步走向自主拣选
在物流分拣场景中,当AGV将货物运抵工作站后,如何跨越“最后一米”的作业壁垒,实现多品类单件商品的无人化拣选,是当前行业面临的核心挑战。
在本次RoboScience机器科学与凯乐士科技的联合展示中,RoboScience机器科学针对商超、零售及工业等场景的真实痛点,实现了从“移动搬运”到“末端拣选”的无缝协同——当AGV料箱运抵工位时,机器人即刻响应,流畅完成从感知决策到抓取换箱的全流程,达成100%无人工干预的闭环作业,进一步释放了“货到人”工位的自动化潜力。现场精选了食品饮料、个护日化、日用百货及工业五金等跨行业代表性SKU进行实测,全方位展现出机器人在复杂工况下的操作实力。
Visics通用大模型赋能:零样本泛化抓取,破解多品类混拣难题
在物流分拣场景中,商品包装形态各异、料箱内常常物品随机堆叠,机器人能否将已有操作能力迁移至未见过的商品,是其适应真实业务需求的关键。
依托RoboScience自研的Visics通用具身大模型,机器人能够统一完成环境感知、任务决策、动作规划与操控执行,并由此展现出强大的零样本泛化能力:对于未见过的新增SKU,无需逐一采集训练即可直接上手抓取,大幅减少逐品适配的工作量。同时,在密集杂乱的料箱环境中,Visics能综合判断物体材质与空间堆叠关系,自主规划最优抓取路径并稳妥放入订单箱;若遇抓取受阻,还能自主触发二次尝试以推进任务。
Visics零样本泛化与自主异常处理能力的结合,确保了多品类混拣的高效与连续。目前,搭载了Visics的机器人拣选作业成功率稳定在99%以上,支持7×24小时不间断运行,进一步展现出通用具身能力在物流拣选中的生产价值。

从专用走向通用,与凯乐士科技共推拣选智能化
RoboScience机器科学这套具身智能物流方案展示的不只是一个工位效率的提升,也是物流智能化走向“通用具身智能”的一个缩影。过去的拣选设备往往一个场景配一套方案,换一类商品就要重新调一次。
本次RoboScience机器科学与凯乐士科技的联合展出当中,依托Visics跨本体、跨物体、跨任务的通用能力,同一个“大脑”可以应对不断变化的商品和工况,新增SKU时不必逐一适配。机器人承担起重复、高频的拣选工作,提高物流效率。
未来,RoboScience机器科学在真实物流作业中积累的数据,尤其是长尾商品和异常工况,会持续用于Visics的训练与方案迭代。能力更强的模型又能进入更多场景,由此形成“场景落地—数据积累—模型迭代”的正向循环。未来,RoboScience机器科学与凯乐士科技将继续深化合作,推动具身智能从单点工位的效率突破,让通用具身智能在千行百业的真实生产线上持续创造价值。